一个正常信号,容易被理解为全部完成
接触、锁止信号、连接完整与测试通过是不同事实。合并成单一成功状态,会掩盖仍未完成的检查。
指示灯亮起,
确认仍未结束。
YardLatch 聚焦封闭物流园区:驾驶员独立将半挂车从装卸月台转移至等待区。一次短距离移动,需要跨越车内决策、车外连接与调度交接。
频繁上下车、戴手套操作,在倒车视野与机械检查之间切换。
调度需要明确进度;无法排除的挂接异常需要现场协助。
界面需要易扫读、少操作,关键状态不能仅靠颜色表达。
人工驾驶终端牵引车 · 封闭场站 · 月台至等待区。公共道路运输、自动驾驶与挂车装卸管理不在本次范围内。
核心设计问题:如何让驾驶员快速确认“挂对车、锁到位、接完整”,并在系统状态与现场感受冲突时,仍然主动复查?
接触、锁止信号、连接完整与测试通过是不同事实。合并成单一成功状态,会掩盖仍未完成的检查。
驾驶员完成实体操作后回到车内,需要快速知道哪些已记录、哪些仍需亲自确认。
调度需要区分“正在接近”“正在检查”和“可以移动”,异常也需要明确的原因与处理状态。
以上为基于项目场景提出的风险假设,尚未通过真实驾驶员访谈或现场观察验证。
关注确认行为是否发生、异常是否被正确处理,以及界面是否占用了过多驾驶注意力。
移动前完成身份、锁止、连接、目视和物理测试的必要核验。
“信号正常、测试失败”时,驾驶员能理解冲突并采取停车复查动作。
倒车与测试阶段减少无关信息;向调度同步进度,降低沟通负担。
同时观察从开始倒车到确认完成的时间。效率提升必须结合检查完整性判断;本案例尚无实测成效数据。
中控组织步骤,仪表保持关键状态,实体控制负责机械动作,调度接收阶段结果。
目标挂车 + 车辆信号 + 驾驶员确认
任务编号与识别编号比对,保留确认来源。
输出:身份匹配 / 待核验后向视野、对中偏移、距离及接触提示。
输出:接近 / 接触分别记录锁止、管线、人工目视与物理测试。
输出:待检查 / 确认齐全冲突时阻止数字交接,指引驻车、复查与协助。
输出:异常 / 重新检查共享接近、检查、可移动、异常与任务完成。
输出:任务进度 / 交接记录视野、任务核验、检查清单与异常原因
车速、挡位、驻车状态与关键动作提示
机械操作、车外检查与规定的拉力测试
阶段进度、异常报告与最终交接
锁止、挂车识别及气路/电气状态可读取,摄像头可覆盖相关区域,均为本概念的能力假设,需结合真实车型核实。传感器状态不能代替人工目视与物理测试;“数字移动确认”不意味着车辆具有机械互锁。
正常流程从班前检查开始,在等待区交接结束。任一必要证据缺失或相互矛盾,都返回核验与恢复。
任务 T-184 与识别标签比对
决策:是否为目标挂车?粗定位 → 精确对中 → 接触提示
动作:停车并按规程操作车外操作 → 返回驾驶位逐项记录
决策:必要检查是否齐全?前置核验 → 物理测试 → 人工确认
决策:结果与信号是否一致?复核身份 → 数字确认 → 前往 W12
调度:可移动 / 转运中身份不匹配 / 任务变更保持驻车 → 重新核对任务与挂车 → 返回身份核验
视野受阻 / 连接遗漏停止并驻车 → 恢复视野或补全连接 → 返回对应检查
锁止正常 / 测试失败立即停止、驻车 → 复查 / 地勤协助 → 重新连接检查与测试
操作右侧 UI,摄像机将在同一个三维场景中连续移动到对应观察位。车辆、鞍座与管线均为可实时渲染的概念模型。可进入顺序演练,逐项建立移动前的确认。
每个场景都对应独立的仪表与中控状态。
点击任一页面,在上方进入完整交互。
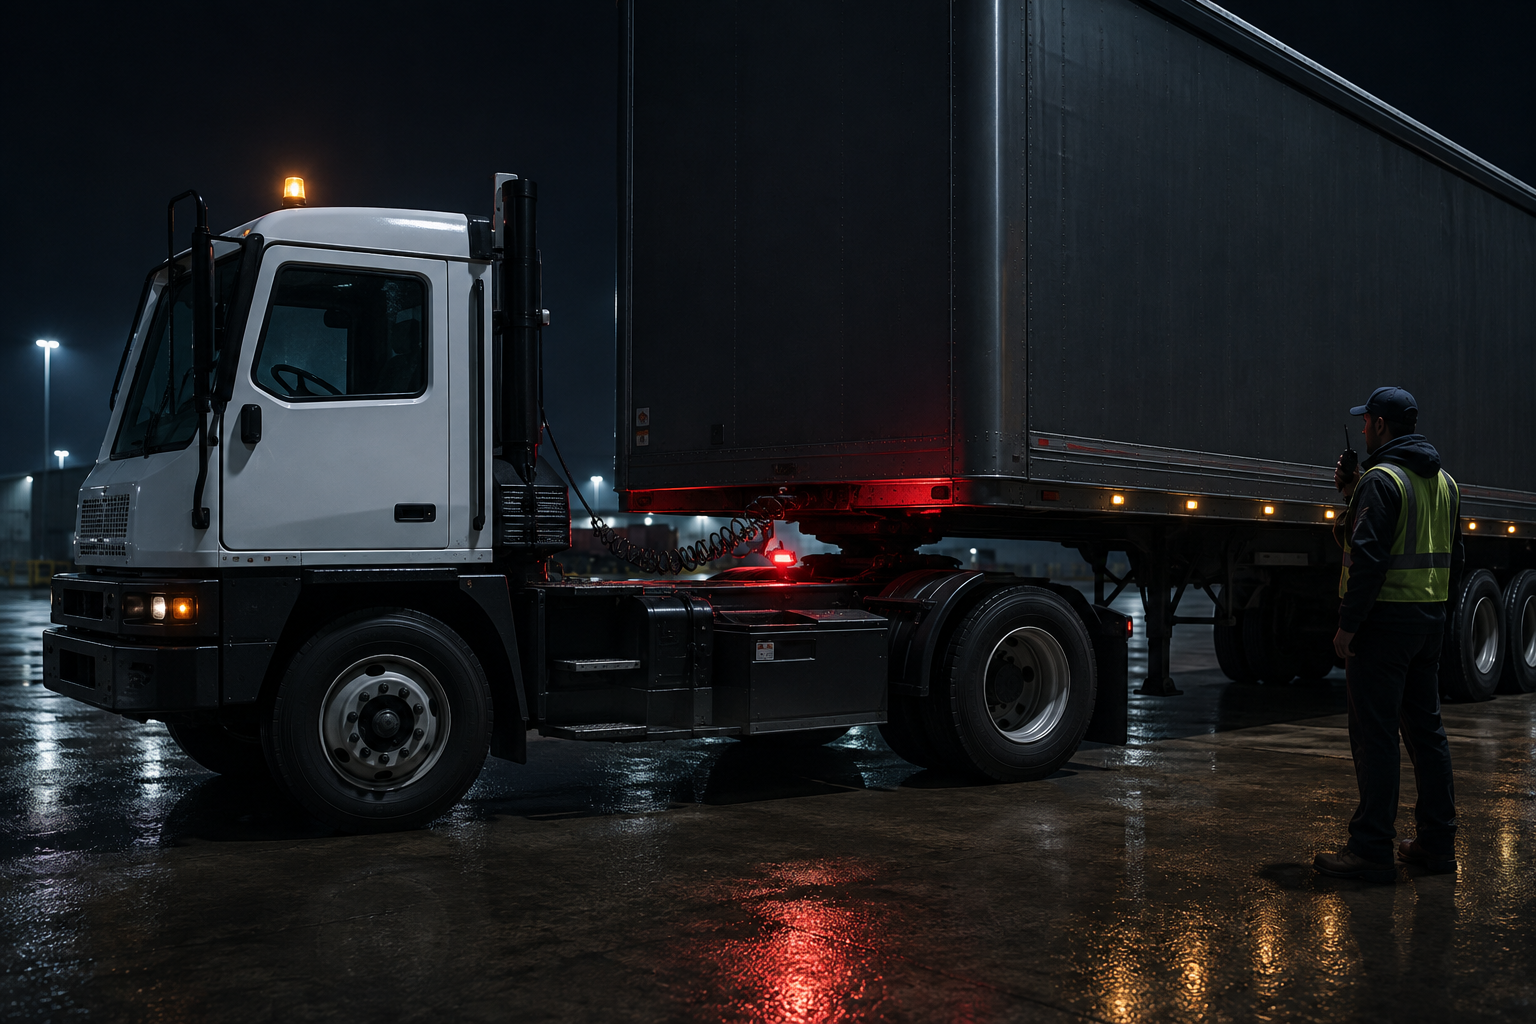 WHEN EVIDENCE DISAGREES
锁止传感器已经触发,拉力测试却失败。此刻,界面必须把矛盾摊开,帮助驾驶员立即停止,并回到物理检查。
让系统报告它知道的事实,让驾驶员明确自己需要执行的动作。界面确认与机械控制有各自的边界。
把任务编号与识别编号并列。身份一致使用中性“匹配”,避免在挂接前制造完成感。
分开呈现接触、锁止信号、人工目视与物理测试。证据来源始终可见,冲突时撤回数字确认。
气路、电气、支腿检查保持固定位置。人工确认不自动勾选,失去连接后重新核验。
专家走查 → 桌面模拟 → 无色认知测试 → 状态冲突测试。记录遗漏率、错误挂车识别、视线转移和异常响应;本案例没有将目标或演示数值呈现为实测成果。