RidePulse
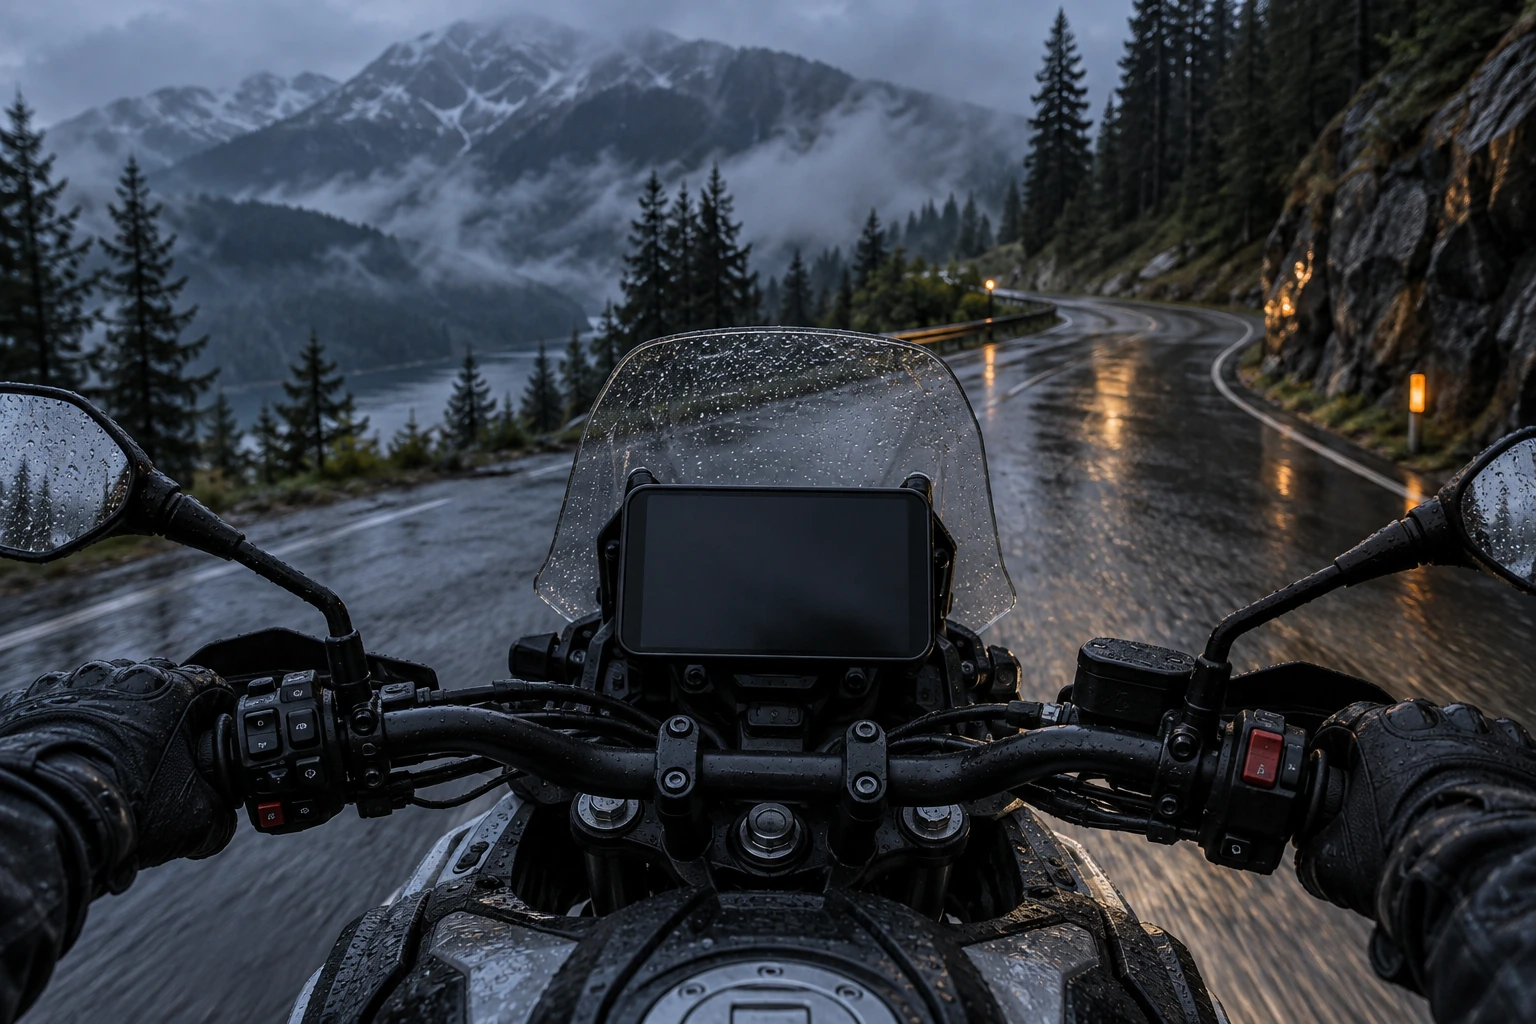
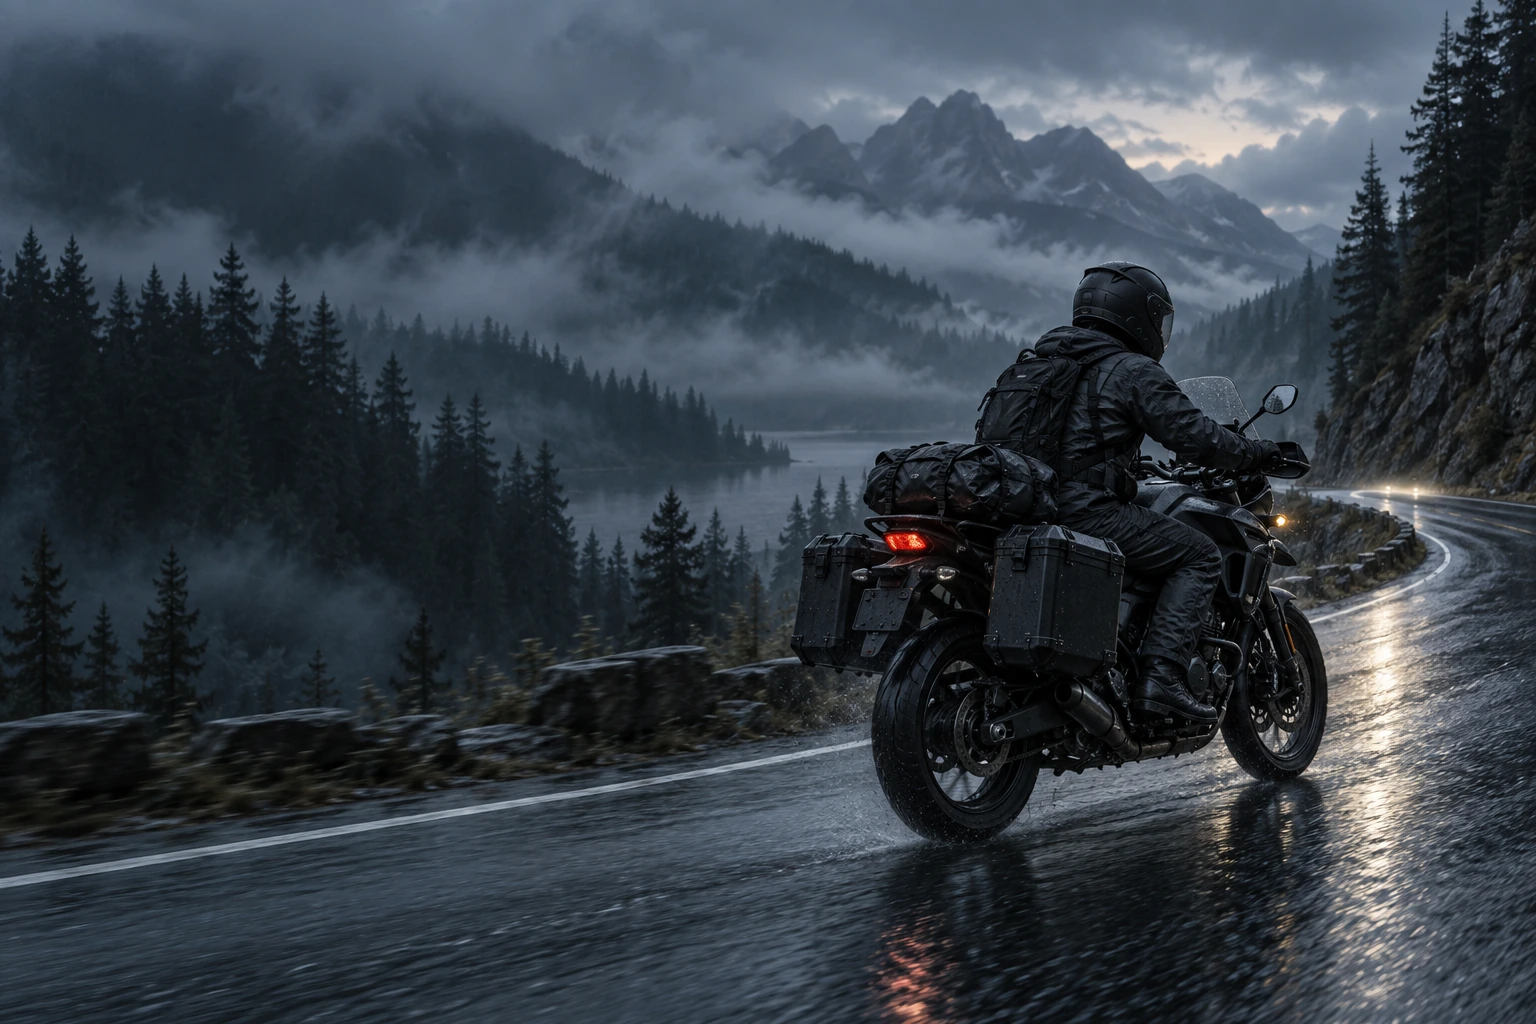
穿戴完整护具的独立骑手,骑行于雨雾中的山路
MOTORCYCLE HMI · ADAPTIVE INFORMATION DESIGN
RidePulse
恶劣天气下的摩托车自适应仪表

风雨之中,
保持清晰。

道路越复杂,界面越安静。
为骑手设计,有节奏的信息体验。

进入骑手视角 ↗

雨水模糊了视野,
信息不该再增加负担。

CONTEXT陌生山路 / 雨夜通勤DESIGN OBJECT6 英寸摩托车 TFTCORE IDEA随负荷变化的信息密度

目光回到路上之前,
看清下一步。

车把与风挡之间,一眼确认车速与下一动作。

骑手第一视角,双手握住车把,风挡后的中央仪表显示导航
RAIN / WIND / LOW VISIBILITY

巡航模式 · 平缓山路

下一动作与车速固定位置
天气信息只留一行

● 专注模式09:4348km/h350m右转 · 山脊公路连续弯道 · 已减少显示
6″ TFT · 骑手视线下方
AI 场景演绎 + 可编辑界面叠加 · 非真实装车测试

深色的底层,
清晰的信息。

深色底层、细边缘、实色数字。关键模式进一步压暗背景。

概念视觉,实车可读性待验证。

FROSTED GRAPHITEFOCUS / 02
DESIGN CHALLENGE / 设计挑战

复杂道路,
不该配上
复杂界面。

双手握把,手机收起。
骑手不该再整理通知。

01

驾驶负荷同时增加

降雨、侧风与弯道叠加,非必要信息成为负担。
02

安静,也要解释原因

简短解释变化原因,车速与下一动作保持原位。

03

连接失效,不掩饰未知

区分断网与断连,明确缓存时效和不可用能力。

同一段路,七次信息变化。

七个时刻,看信息如何随路况收缩。

01OPEN ROAD
道路展开,信息完整巡航 · 视野尚清晰

用完整路线建立方向感。

车速与车辆状态2.5D 路线概览
02WINDING ROAD
弯道开始接踵而至专注 · 连续弯道

概览淡出,下一动作保持原位。

车速与下一动作收起路线概览
03WEATHER SHIFT
雨点变密,远处开始模糊天气升级 · 一次简短解释

一次简短提示,解释即将发生的收缩。

天气升级提示压低非必要信息
04THE TURNING POINT
暴雨压低了可见距离关键模式 · 保留四类核心信息

双手留在车把上,目光只需确认关键驾驶信息。

车速下一动作动作距离必要警示收起 ETA 与辅助数值
05AUDIO LOST
头盔里的声音中断了头盔断连 · 视觉导航继续

明确“语音不可用”,视觉导航继续。

保留视觉导航语音不可用
06OFFLINE ROUTE
网络离线,路线仍有边界缓存路线 · 更新于 09:38

显示缓存时效;停车点由骑手判断、确认。

缓存路线时效标记不推荐未核验捷径
07AFTER THE RAIN
雨势缓和,先留住安静恢复确认 · 决定权交还骑手

过期消息丢弃,恢复信息前等待确认。

保持简洁单步确认恢复不补播过期消息

AI 概念分镜 · 非真实道路记录

INSTRUMENT / 查看每一幕的信息取舍

山路突遇暴雨 / 情景模拟

信息层级 3 / 3固定锚点:车速 / 下一动作
相对道路负荷 / 示意低 → 高 → 恢复
演示控制区 · 非行驶中触屏菜单
更多演示导航动作与异常场景
选择状态或播放情景,体验信息节奏。

关键模式:车速、动作、距离、必要警示。车辆紧急警示始终优先。

五项核心能力。

从环境感知,到信息呈现。

01

道路负荷感知

综合车速、弯道与天气,划分三个等级;阈值待验证。

02

渐进式界面收缩

逐步收起消息、概览与 ETA,核心信息位置不变。

03

出发前信息契约

出发前约定播报强度与允许打断的联系人。

04

多模态警示编排

普通信息显示,重要变化加语音,紧急警示优先呈现。

05

降级导航

支持缓存路线与连接状态提示。

行驶与停车,
各有操作边界。

行驶中只做单步操作,复杂设置留到停车后。

行驶中

下一导航动作、单步确认或取消、重复播报、最近已知停车点与必要警示。

停车后

输入目的地、修改路线、完整天气图层、通知偏好、消息与行程记录。

禁用操作

行驶中不提供键盘、地图拖动缩放、多层菜单、消息阅读和复杂路线比较。

实体优先

转向灯、喇叭、灯光与骑行模式由实体控制;必要车辆警示始终开启。

把复杂决策,留在停车时。

路线 → 权限 → 检查 → 回顾。点击步骤体验。

09:41●●● ▰
PARKED ONLY / 仅停车时

设计意图

模拟原型 · 数据仅保留在本次页面

异常是一条分支,不是终点。

连接恢复,不等于路况恢复。

网络离线 → 继续缓存路线并标记时效,不推荐未核验捷径;停车点开放与安全情况未知。
头盔断连 → 显示“语音不可用”。重连后只播当前有效动作,丢弃过期消息。
定位失效 / 超出缓存 → 停止逐向指引与实时距离,提示安全停车后处理。
负荷下降 → 稳定观察后询问恢复,未确认则保持简洁;观察时长待验证。

从基础样式,到可复用组件。

等宽数字、清晰箭头、短暂淡出。

风雨之中,保持清晰。阿里巴巴普惠体 · Regular
以字重与留白建立层次,避免全文粗体。
RidePulseAvenir Next · 500 / 600
用于品牌、英文标题与场景编号。
48 350DIN Alternate · 700
实色数字、等宽数值布局,快速读取。
深石墨 #111B22 · 仪表基底
冷青 #85E3E2 · 导航方向
琥珀 #FFC270 · 环境升级 / 不确定性
警示红 #FF7474 · 紧急车辆状态

颜色配合文字表达状态,实车可读性待验证。

图标与状态语义

24 × 24 网格 · 1.7px 描边 · 概念图标

组件,不只是一组截图

同一套组件,不同状态。

模式标签

巡航关键模式

文字标明状态,颜色辅助识别。

连接状态

头盔已连接

离线必须说明失去的能力,不能只变灰。

告警条

在线路况不可用 / 使用缓存路线

固定警示区域,车辆告警优先。

操作控件

44px 触控热区;实体手把为行驶时主要输入。

活动指示灯示例

活动指示灯在所有模式中保留。

间距、材质与模式规则

间距4 / 8 / 12 / 16 / 24 / 32 px
玻璃面板1px 边缘 / 无背景模糊 / 实色文字
关键模式移除概览与辅助数值 / 保留活动灯光和警示
状态变化180ms 淡入 / 减少动态效果时立即切换

先证明能被理解,
再讨论是否有效。

室内骑行视频 + 原型,对比固定与自适应界面。

5–7计划招募有经验的骑手
0当前真实道路测试

研究尚未执行。以下为验证计划,不代表实测结果。

模拟任务记录指标预设判断与后续迭代
雨天连续转向理解正确率、错过转向比例、单次注视时长与固定界面比较;若漏转增加,重新调整导航层级
识别模式升级正确理解耗时、能否解释变化原因复述原因失败时,修改升级文案与呈现时机
断网与头盔断连路线完成情况、漏听、错误操作若误认为信息实时,强化时效标记与通道状态
恢复与安全停车手把操作次数、恢复选择、NASA-TLX确认步骤造成额外负担时,评估保持简洁的默认策略

参考建立可行性,测试建立证据。

Honda RoadSync ↗

参考仪表、头盔与手把的分工。

BMW ConnectedRide Navigator · 官方手册 ↗

参考实体控制与导航准备。项目为独立概念,与品牌无合作。

Known stop / 概念地点

前方 1.2 km · 山口停车区

最近已知停车点,记录于出发前缓存。当前开放情况、路面条件和可停车空间均未核验。请根据实际道路判断是否驶入。